Nowy system sterowania AI pozwala mikrorobotom z MIT latać jak prawdziwe owady

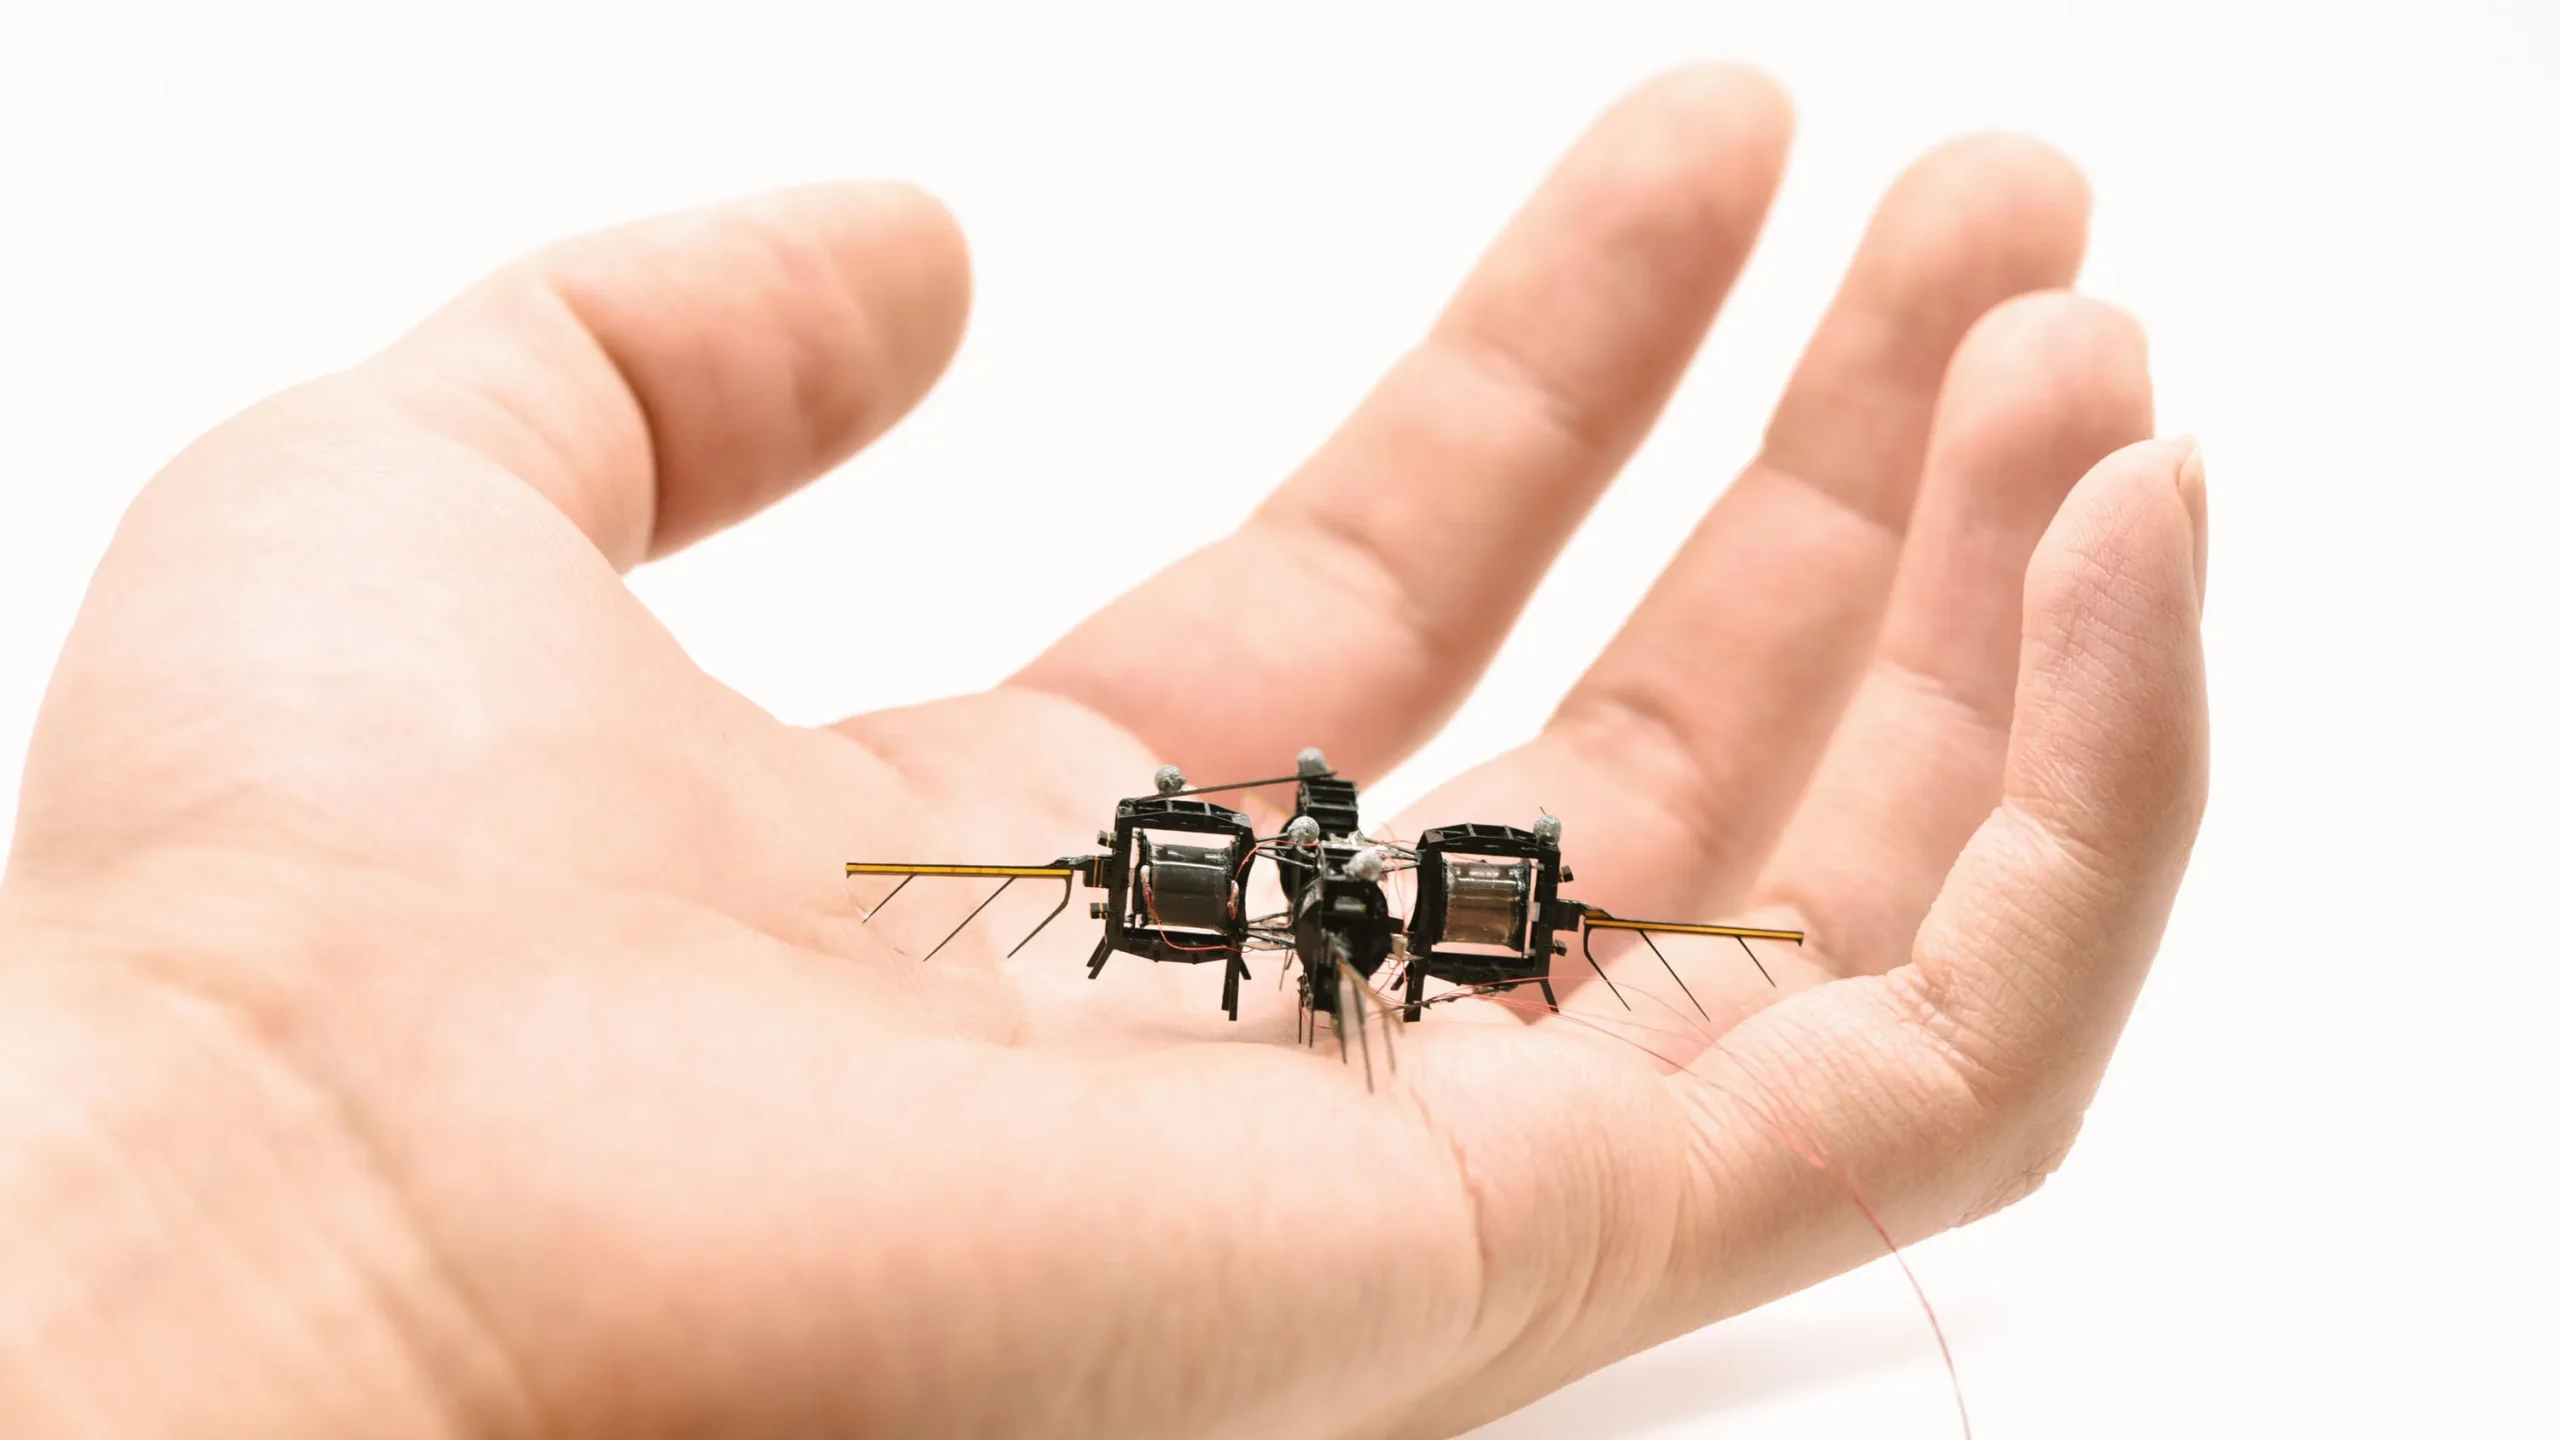
Inżynierowie z Massachusetts Institute of Technology opracowali zaawansowany system sterowania oparty na sztucznej inteligencji dla miniaturowego robota latającego. Nowe oprogramowanie pozwoliło zwiększyć prędkość urządzenia aż o około 450 procent oraz poprawić jego przyspieszenie o 255 procent. Dzięki nowemu rozwiązaniu mikrorobot potrafi wykonywać skomplikowane manewry akrobacyjne w czasie rzeczywistym.
Nowy algorytm sterowania zwiększa dynamikę lotu
Projektowany w MIT robot waży mniej niż spinacz do papieru i ma gabaryty zbliżone do mikrokasety. Urządzenie wykorzystuje większe skrzydła poruszane przez sztuczne mięśnie, które kurczą się z bardzo dużą częstotliwością. Dotychczasowym ograniczeniem konstrukcji był jednak system sterujący, który wymagał ręcznego dostrajania przez ludzi i nie nadążał za skomplikowaną aerodynamiką tak lekkiego obiektu. Zespół badawczy pod kierunkiem Kevina Chena oraz Jonathana P. Howa zastosował dwuetapowy układ sterowania oparty na uczeniu maszynowym. Najpierw predykcyjny kontroler modelowy planuje optymalną trasę oraz manewry z uwzględnieniem fizycznych ograniczeń robota. Następnie uzyskana wiedza przekazywana jest do szybszej sieci neuronowej w procesie uczenia przez imitację, co umożliwia podejmowanie decyzji w ułamkach sekund. Badanie na ten temat opublikowano w czasopiśmie “Science Advances”.
Teraz, dzięki naszemu inspirowanemu biologicznie systemowi sterowania, wydajność lotu naszego robota jest porównywalna z owadami pod względem prędkości, przyspieszenia i kąta nachylenia. To bardzo ekscytujący krok w stronę tego celu – powiedział prof. Kevin Chen.
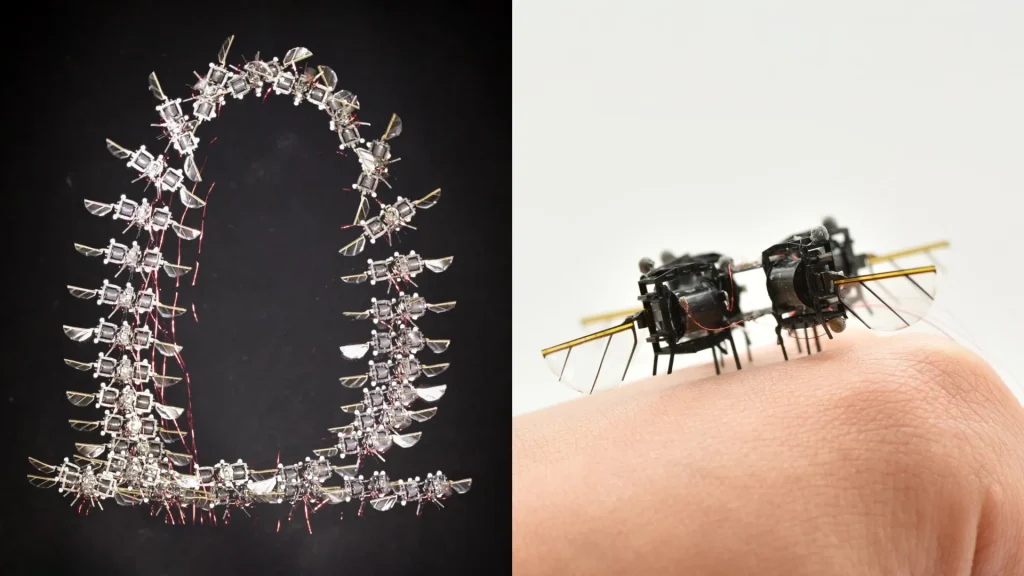
Po lewej zdjęcie o przedłużonym czasie ekspozycji (sekwencyjne) przedstawia latającego mikrorobota wykonującego salto. Zespół Chena buduje robotyczne owady od ponad pięciu lat. Źródło: MIT Soft and Micro Robotics Laboratory.
Niezwykła precyzja i akrobacje w trudnych warunkach
Podczas prób laboratoryjnych owadzi mikrorobot wykonał 10 następujących po sobie salw w zaledwie 11 sekund, odchylając się od zaplanowanej trasy o nie więcej niż 4 do 5 centymetrów. Urządzenie zachowało stabilność nawet przy podmuchach wiatru, które próbowały zepchnąć je z kursu. Naukowcy zaimplementowali również gwałtowne manewry określane jako sakady, polegające na szybkim pochyleniu kadłuba, zmianie pozycji i natychmiastowym wyhamowaniu. Tego typu ruch występuje u prawdziwych owadów i pozwala im zachować ostrość widzenia oraz orientację w przestrzeni.
Przełomowa metoda uczenia jest kluczowym elementem tej technologii. Jeśli małe błędy zaczną się kumulować, a ty spróbujesz powtórzyć salto 10 razy z tymi błędami, robot po prostu się rozbije. Potrzebujemy niezawodnej kontroli lotu – zaznaczył prof. Jonathan P. How.
Przyszłe zastosowania w ratownictwie i praca w roju
Miniaturowe gabaryty oraz wysoka manewrowość otwierają nowe możliwości praktycznego wykorzystania miniaturowych maszyn. Zespół naukowców zamierza w kolejnych etapach prac wyposażyć mikroroboty w pokładowe czujniki oraz kamery, co umożliwi im samodzielną nawigację poza środowiskiem laboratoryjnym. Badacze chcą także opracować algorytmy pozwalające grupom takich urządzeń na bezpieczne unikanie kolizji i koordynację działań. W przyszłości tego typu konstrukcje będą mogły pomagać służbom ratunkowym podczas przeszukiwania gruzowisk po trzęsieniach ziemi oraz w penetracji wąskich, niebezpiecznych szczelin niedostępnych dla standardowych dronów.
Najnowszy numer


Najnowszy numer